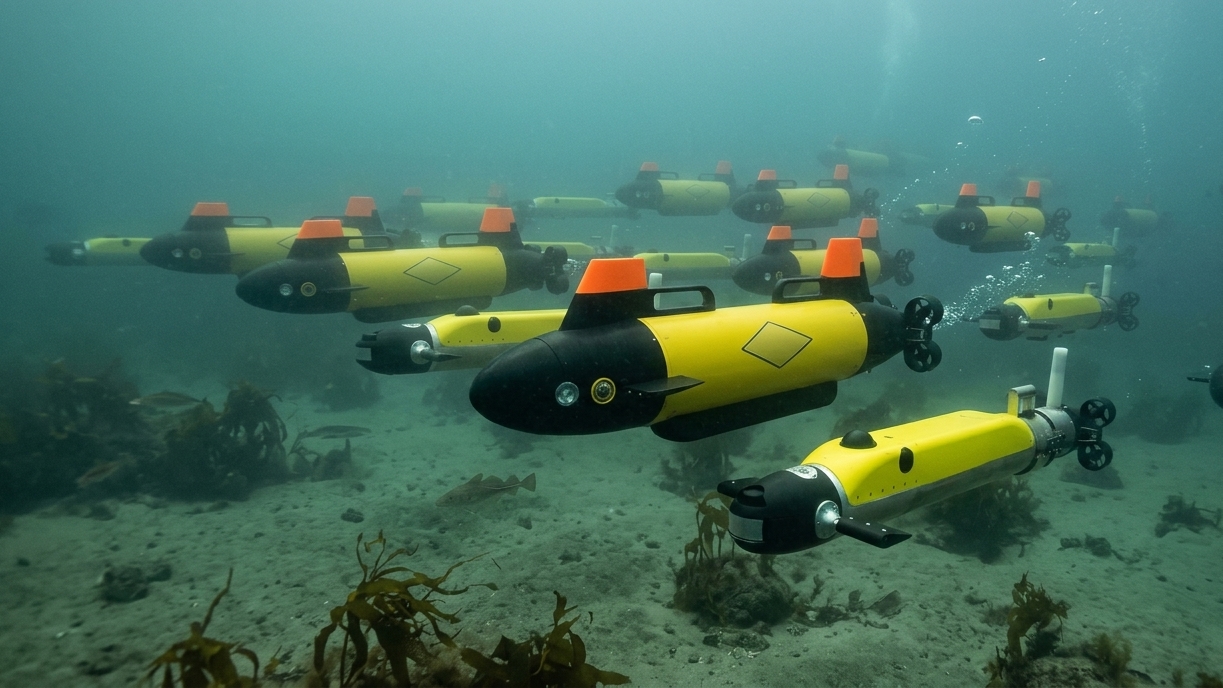
Niezwykłe morskie drony stworzyli polscy naukowcy. Te niewielkie podwodne roboty zachowują się jak ławica ryb. Wspólnie omijają przeszkody, zmieniają szyk, wymieniają informacje i mogą wykonywać zadania, których pojedynczy dron nie byłby w stanie zrealizować.
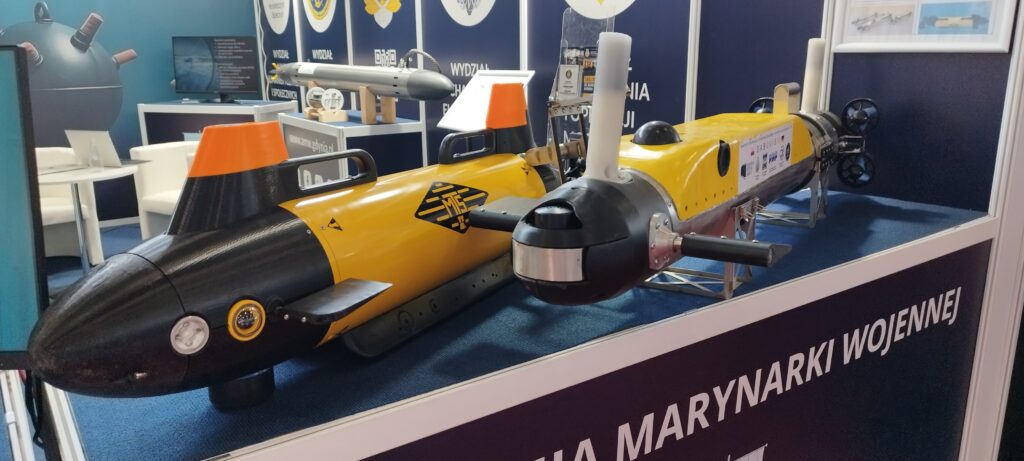
Taką technologię stworzono w ramach europejskiego projektu SABUVIS II, którego liderem była Akademia Marynarki Wojennej w Gdyni. Jeden z pojazdów powstałych w ramach programu można było zobaczyć podczas tegorocznego Międzynarodowego Salonu Przemysłu Obronnego w Kielcach. Projekt zakończył się w 2026 r., a opracowana technologia została przetestowana już w warunkach morskich.
Drony, które zachowują się jak ławica ryb
Samo określenie rój dronów może być nieco mylące. W przypadku SABUVIS II chodzi bowiem nie tylko o kilka bezzałogowych pojazdów działających jednocześnie, ale o maszyny, które potrafią koordynować swoje zachowanie i współpracować ze sobą.
Inspiracją jest natura. Ryby potrafią poruszać się w ogromnych ławicach bez centralnego dowódcy wydającego każdej z nich osobne polecenia. Każdy osobnik reaguje na pozostałe, a z prostych reguł powstaje zachowanie całej grupy.
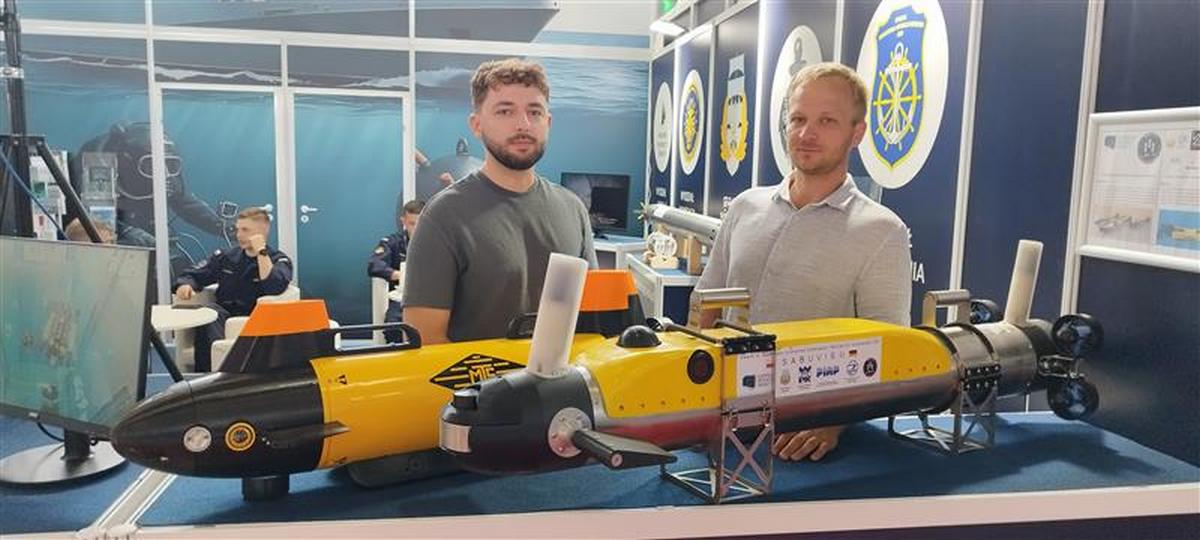 SABUVIS II to zaawansowany autonomiczny pojazd podwodny nowej generacji, zdolny do działania w zespołach (tzw. ławicach) i wzajemnej współpracy. To efekt wieloletnich badań nad biomimetyką i systemami autonomicznymi, prowadzonych m.in. przez pracowników i studentów Katedry Inżynierii i Automatyzacji Produkcji Wydziału Mechanicznego Politechniki Krakowskiej, w tym dr inż. Marcina Malca, dr inż. Marcina Morawskiego, mgr inż. Tomasza Talarczyka oraz mgr inż. Michała Garncarza.
Podobną zasadę próbowali wykorzystać konstruktorzy SABUVIS II. W roju znajduje się pojazd wiodący, któremu operator może wyznaczyć trasę. Pozostałe jednostki śledzą jego ruch, utrzymują odpowiednią pozycję i potrafią zmieniać formację. W praktyce kilka maszyn może więc zachowywać się jak jeden większy, współpracujący organizm.
Grupa może się również adaptować, jeżeli jedna jednostka zawiedzie, druga ją rekompensuje. Utrata jednego pojazdu nie zagraża już całej misji.
W pewnym sensie tworzą one jeden organizm. W ławicy mamy pojazd wiodący, który operator programuje tak, by pokonał określoną trasę. Pojazd pozostaje w stałej łączności z pozostałymi bezzałogowcami, które pozycjonują się wobec niego, naśladują jego ruchy, a jeżeli trzeba modyfikują formację – powiedział serwisowi Polska Zbrojna por. mar. Łukasz Paziewski z Akademii Marynarki Wojennej.
Pod wodą GPS przestaje być rozwiązaniem
Pod powierzchnią morza nawigacja jest znacznie trudniejsza niż w powietrzu. Sygnały GPS, z których korzystają powszechnie samochody, telefony czy drony latające, nie zapewniają normalnego działania pojazdowi znajdującemu się pod wodą.
Do tego dochodzi problem komunikacji. Fale radiowe bardzo słabo rozchodzą się w wodzie, dlatego bezzałogowiec podwodny nie może po prostu korzystać z łączności radiowej tak jak dron latający. W projekcie SABUVIS II rozwijano więc między innymi technologie nawigacji bez GPS, komunikacji podwodnej oraz wykrywania przeszkód dzięki systemów akustycznych.
 SABUVIS II
To właśnie jeden z najciekawszych elementów całego przedsięwzięcia. o ile kilka autonomicznych maszyn ma działać razem, muszą nie tylko wiedzieć, gdzie się znajdują, ale również wymieniać informacje i reagować na sytuację wokół siebie. A wszystko to trzeba robić w środowisku, w którym komunikacja jest trudniejsza, występują opóźnienia, a warunki mogą zmieniać się w sposób trudny do przewidzenia.
Rój może pilnować Bałtyku
Zastosowania takich maszyn są bardzo szerokie. Jednym z podstawowych jest rozpoznanie podwodne. Rój może przeszukiwać określony obszar, obserwować obiekty i dostarczać operatorowi informacji bez konieczności wysyłania w niebezpieczne miejsce załogowej jednostki.
To ważne między innymi w przypadku infrastruktury znajdującej się na dnie morza. Podwodne pojazdy mogą wspierać monitoring rurociągów, kabli telekomunikacyjnych czy innych instalacji, których uszkodzenie mogłoby mieć poważne konsekwencje. EDA wskazuje ochronę infrastruktury krytycznej oraz bezpieczeństwo portów jako jedne z potencjalnych zastosowań technologii rozwijanej w SABUVIS II.
Rój może być również wykorzystany do poszukiwania min. Zamiast wysyłać pojedynczy, kosztowny system w celu przeszukania dużego obszaru, można wykorzystać kilka mniejszych jednostek, które podzielą między siebie zadanie.
Podobna technologia może mieć znaczenie podczas ochrony portów. Autonomiczne pojazdy mogą prowadzić rozpoznanie podejrzanych obiektów i sprawdzać określone rejony bez angażowania załogowych jednostek.
Na tym jednak możliwości SABUVIS II się nie kończą. Dokumentacja projektu przewiduje również scenariusze, w których pojazdy po wykryciu obiektu mogą zmienić sposób działania i wykonać zadanie przeciwko wskazanemu celowi. Wśród rozważanych zastosowań wymieniano między innymi wejście roju do portu, rozdzielenie maszyn i wykonanie przez nie różnych zadań wobec określonych obiektów, na przykład zaatakowanie okrętów.
Cztery lata pracy i 3,7 mln euro
Za projektem stoi Europejska Agencja Obrony. SABUVIS II realizowano z udziałem czterech państw – Polski, Niemiec, Portugalii i Słowenii, przy czym Polska pełniła rolę państwa wiodącego. Budżet przedsięwzięcia wyniósł około 3,7 mln euro. Projekt zakończył się na początku lutego 2026 r. po około czterech latach prac.
Po polskiej stronie uczestniczyły Akademia Marynarki Wojennej, Politechnika Krakowska oraz Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Automatyki i Pomiarów PIAP. Partnerem zagranicznym był między innymi niemiecki Bundeswehr Technical Center for Ships and Naval Weapons, Maritime Technology and Research WTD 71.
A Bałtyk jest miejscem, w którym takie technologie mogą mieć szczególne znaczenie. Pod jego dnem znajduje się gęsta sieć kabli i rurociągów, wokół znajdują się porty, szlaki żeglugowe i infrastruktura energetyczna. Rój autonomicznych pojazdów podwodnych może więc w przyszłości stać się czymś w rodzaju cichego patrolu, którego człowiek nie musi bezpośrednio prowadzić.
Główna ilustracja wygenerowana przez AI.